Presentamos Gemm en el Parque de la Innovación
gemm3 min de lectura
La teleoperación funcionó en ORT y al llegar al evento, pero falló justo antes de presentar. Habíamos probado el armado y grabado un respaldo. Así fue el Community Meetup del Parque de la Innovación.
El 29 de septiembre presentamos Gemm en el Community Meetup del Parque de la Innovación. Llevamos el robot, una presentación ensayada y una demo de teleoperación que había funcionado en ORT y volvió a funcionar al llegar al evento.
Justo antes de subir, dejó de funcionar.
Antes de salir
Pasé el día en el laboratorio de IA y Robótica de ORT con Guido, intentando recuperar la conexión del robot. No podíamos acceder ni por internet ni por Ethernet.
Terminamos conectándole un hub, un monitor, teclado y mouse para entrar directamente a la terminal. Después de varios intentos recuperamos el acceso remoto y pudimos seguir preparando la presentación.
El LiDAR tampoco estaba funcionando, así que no íbamos a poder mostrar el dashboard con datos del robot en vivo. Para esa parte teníamos un video preparado con datos que habíamos grabado antes en el laboratorio.
Unas horas antes de presentar le dije a Guido: “todo lo que se pueda llegar a romper se va a romper”. Teníamos que estar preparados para seguir si algo fallaba.
Después de lo que pasó en Bibi’s con Restoman, no quería confiar solamente en que algo hubiera funcionado hasta ese momento. Le había dicho a Guido que grabáramos cómo funcionaba todo y que recreáramos en ORT el armado que íbamos a necesitar en el Parque de la Innovación.
Lo hicimos. Probamos la demo, ensayamos la presentación completa y grabamos la teleoperación funcionando unas horas antes de salir.
Después caminamos las pocas cuadras que separan ORT del Parque de la Innovación, con el robot y todo lo necesario para armar nuestra propia red local.
De diez minutos a tres
Habíamos preparado una presentación de unos diez minutos. Al llegar nos dijeron que teníamos tres. Finalmente conseguimos siete.
Queríamos contar cómo había evolucionado Gemm: desde un editor visual para programar un robot cuadrúpedo hasta un proyecto orientado a tareas de inspección y operación en refinerías. El robot llamaba la atención, pero lo importante era explicar qué trabajo queríamos que hiciera y por qué.
Armamos la red y probamos de nuevo. Tras algunos ajustes, la teleoperación funcionó también en el Parque de la Innovación.
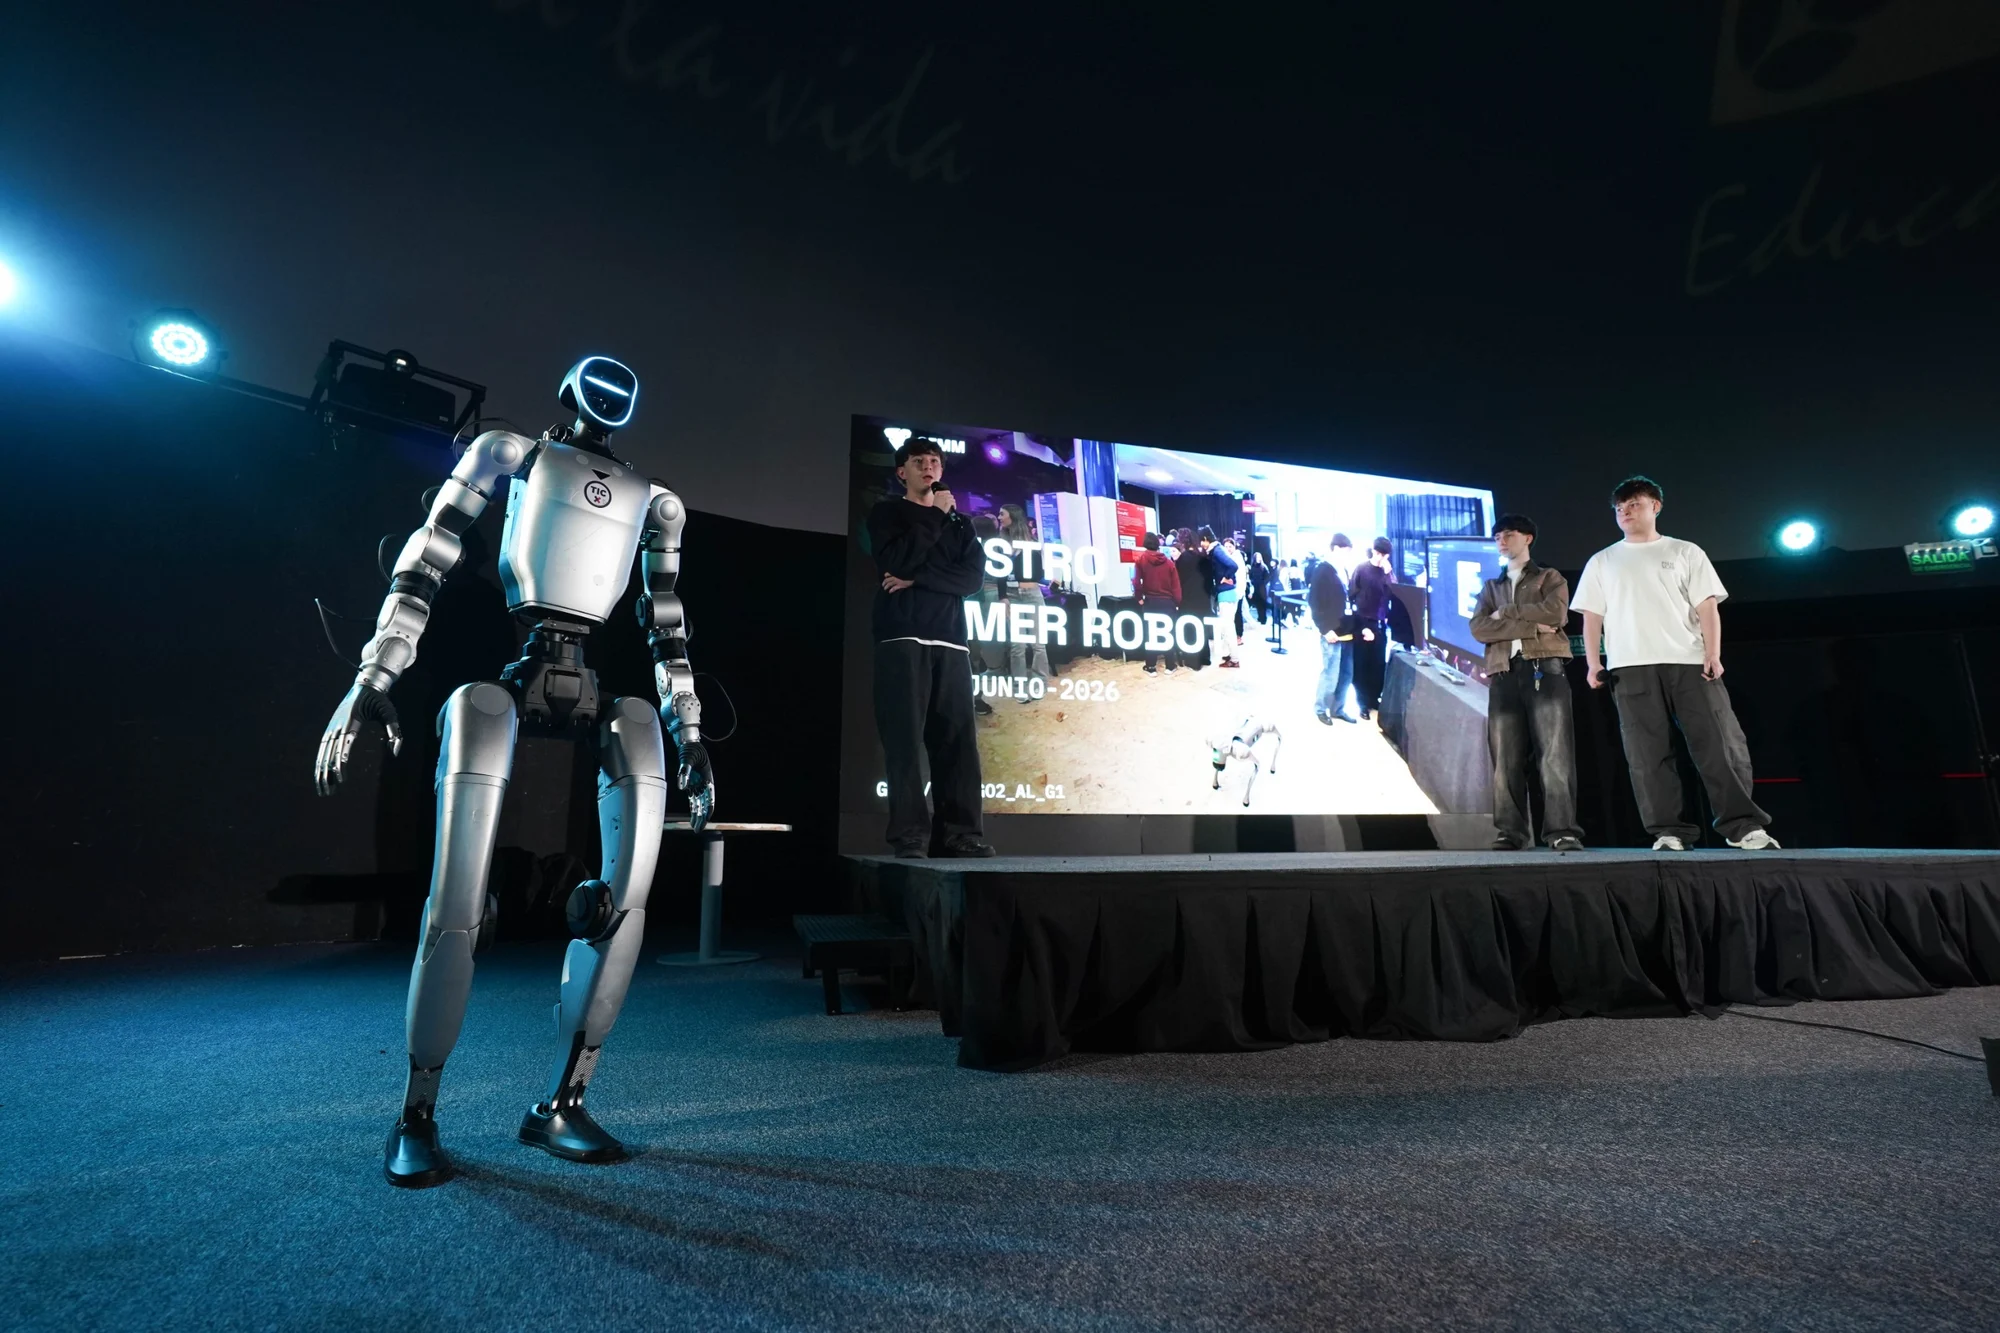
Mientras presentaba el grupo anterior, empezamos a encenderlo y preparar la demo. Esta vez no logramos hacer funcionar la teleoperación. La presentadora incluso nos dio un poco más de tiempo, pero no alcanzó.
El robot quedó parado junto al escenario. Guido y yo presentamos igual.
Mostramos el video del dashboard procesando datos reales grabados por el robot: cámara, nube de puntos y vistas del mapa. No era una ejecución en vivo.
Para explicar la teleoperación que no pudimos mostrar, Guido fue a buscar los visores de realidad virtual. Al bajar del escenario casi se cayó. No pasó nada y nos terminamos riendo ahí arriba.
Estábamos nerviosos y nos olvidamos de algunas cosas, pero sentí que pudimos transmitir el mensaje central.
Después de la presentación
Al bajar se acercaron personas a hacernos preguntas y entrevistas. Una de ellas nos ofreció conectarnos con alguien con experiencia en proyectos de robótica.
Más tarde habló Fabrizio Guaglianone sobre construir con IA y la importancia de tener criterio. Me gustó la charla: poder construir algo no significa que tenga sentido hacerlo.
La demo era una parte importante de lo que habíamos preparado y me hubiera gustado que funcionara. Esta vez habíamos hecho las pruebas y preparado un respaldo; aun así, algo que funcionó en el mismo lugar dejó de hacerlo justo antes de presentar.
No me llevo una causa técnica que todavía no conocemos. Me llevo una presentación que pudimos dar con lo que sí teníamos para mostrar, y conversaciones sobre Gemm que siguieron después de bajar del escenario.
Más sobre Gemm.